


로봇 산업에 대한 비전: 자동화, 인공 지능 및 Web3의 융합과 진화
원저자: Jacob Zhao
본 독립 연구 보고서는 IOSG Ventures의 지원을 받았습니다. Hans(RoboCup Asia-Pacific), Nichanan Kesonpat(1kx), Robert Koschig(1kx), Amanda Young(Collab+Currency), Jonathan Victor(Ansa Research), Lex Sokolin(Generative Ventures), Jay Yu(Pantera Capital), Jeffrey Hu(Hashkey Capital)의 귀중한 제안에 감사드립니다. 또한 집필 과정에서 OpenMind, BitRobot, peaq, Auki Labs, XMAQUINA, GAIB, Vader, Gradient, Tashi Network, CodecFlow 프로젝트팀의 피드백을 받았습니다. 본 논문은 객관성과 정확성을 기하기 위해 노력했으나, 일부 내용은 주관적인 판단이며 편견을 포함할 수 있습니다. 독자 여러분의 양해 부탁드립니다.
I. 로봇 공학의 파노라마: 산업 자동화에서 휴머노이드 지능까지 전통적인 로봇 산업 체인은 핵심 부품, 중간 제어 시스템, 완전한 기계 제조, 그리고 애플리케이션 통합이라는 네 가지 주요 부문을 아우르는 완전한 상향식 계층 시스템을 형성해 왔습니다. 핵심 부품(컨트롤러, 서보, 감속기, 센서, 배터리 등)은 가장 높은 기술적 장벽을 가지고 있으며, 전체 기계 성능과 비용의 하한선을 결정합니다. 제어 시스템은 로봇의 "두뇌이자 소뇌"로, 의사 결정, 계획 및 동작 제어를 담당합니다. 완전한 기계 제조는 공급망 통합 역량을 반영합니다. 시스템 통합과 애플리케이션은 상용화의 깊이를 결정하며 새로운 핵심 가치로 자리 잡고 있습니다. 애플리케이션 시나리오와 형태를 기반으로 글로벌 로봇은 "산업 자동화 → 시나리오 지능 → 일반 지능"의 경로를 따라 진화하며 산업용 로봇, 모바일 로봇, 서비스 로봇, 특수 목적 로봇, 휴머노이드 로봇의 다섯 가지 주요 유형을 형성합니다. 산업용 로봇: 현재 유일하게 완전히 성숙된 분야로, 용접, 조립, 도장, 자재 취급 등의 제조 공정에 널리 사용되고 있습니다. 이 산업은 안정적인 매출 총이익과 명확한 투자수익률(ROI)을 갖춘 표준화된 공급망 시스템을 구축했습니다. 협동 로봇(코봇)의 하위 범주는 인간-로봇 협업, 경량 설계, 그리고 손쉬운 배치를 강조하며 가장 빠른 성장을 경험하고 있습니다. 대표 기업: ABB, Fanuc, Yaskawa, KUKA, Universal Robots, JAKA, AUBO.모바일 로봇: AGV(무인 가이드 차량)와 AMR(자율 모바일 로봇)을 포함한 이러한 로봇은 물류 창고, 전자 상거래 배송 및 제조 운송에 널리 배치되어 B2B 시장에서 가장 성숙한 범주가 되었습니다.대표 기업: Amazon Robotics, Geek+, Quicktron, Locus Robotics.서비스 로봇: 청소, 케이터링, 접객 및 교육과 같은 산업을 대상으로 하며 가장 빠르게 성장하는 소비자 부문입니다.청소 제품이 가전 시장에 진출했으며 의료 및 상업 배송이 상용화를 가속화하고 있습니다.또한, 다이나의 양팔 시스템과 같이 작업별 제품보다 유연성이 뛰어나지만 아직 휴머노이드 로봇의 다재다능함에는 미치지 못하는 여러 가지 범용 매니퓰레이터가 등장하고 있습니다.대표 기업: Ecovacs, Roborock, Pudu Technology, Keenon Robotics, iRobot, Dyna.특수 로봇은 주로 의료, 군사, 건설, 해양 및 항공우주 분야에 사용됩니다. 시장 규모는 제한적이지만, 이익률은 높고 진입 장벽이 높습니다. 이러한 로봇은 주로 정부 및 기업 주문에 의존하며 수직적으로 세분화된 성장 단계에 있습니다. 대표적인 프로젝트로는 Intuitive Surgical, Boston Dynamics, ANYbotics, NASA Valkyrie가 있습니다. 휴머노이드 로봇은 미래의 "범용 노동 플랫폼"으로 여겨집니다. 대표적인 기업으로는 Tesla(Optimus), Figure AI(Figure 01), Sanctuary AI(Phoenix), Agility Robotics(Digit), Apptronik(Apollo), 1X Robotics, Neura Robotics, Unitree Robotics, UBTECH, Calcium Robotics 등이 있습니다. 휴머노이드 로봇은 현재 가장 주목받는 최첨단 분야입니다. 휴머노이드 로봇의 핵심 가치는 기존의 사회적 공간에 적응할 수 있는 휴머노이드 구조에 있으며, **범용 노동 플랫폼**을 향한 핵심 형태로 여겨집니다. 최고의 효율성을 추구하는 산업용 로봇과 달리, 인간형 로봇은 **보편적인 적응성과 작업 전환 능력**을 강조하여 환경을 변형하지 않고 공장, 가정, 공공 장소에 들어갈 수 있습니다.현재 대부분의 휴머노이드 로봇은 **기술 시연 단계**에 머물러 있으며, 주로 동적 균형, 걷기 및 조작 기능을 검증하고 있습니다. 일부 프로젝트는 **고도로 통제된** 공장 환경(예: Figure × BMW 및 Agility Digit)에서 소규모 배포를 시작했고, 더 많은 제조업체(예: 1X)가 2026년부터 조기 배포에 들어갈 것으로 예상되지만, 이는 진정한 범용 인력 배포라기보다는 여전히 **좁은 시나리오와 단일 작업을 포함하는 제한적인 응용 프로그램**입니다. 전반적으로 대규모 상용화는 아직 몇 년이 걸릴 것입니다. 주요 병목 현상은 다음과 같습니다. 다중 자유도 조정 및 실시간 동적 균형과 같은 제어 과제; 배터리 에너지 밀도 및 구동 효율에 의해 제한되는 에너지 소비 및 범위 문제; 개방형 환경에서 불안정해지고 일반화하기 어려워지는 인식-결정 링크의 경향; 상당한 데이터 격차(범용 전략 훈련을 지원하기 어렵게 만듦); 해결되지 않은 신체 간 마이그레이션 과제; 하드웨어 공급망과 비용 곡선(특히 중국 외 지역)은 여전히 실질적인 장벽으로 작용하여 대규모 저비용 구축의 어려움을 더욱 가중시키고 있습니다. 향후 상용화 경로는 세 단계를 거칠 것으로 예상됩니다. 단기적으로는 시범 프로젝트와 보조금에 의존하는 **서비스형 데모(Demo-as-a-Service)**에 주로 집중할 것입니다. 중기적으로는 **서비스형 로봇(RaaS)**으로 발전하여 작업 및 기술 생태계를 구축할 것입니다. 장기적으로는 **노동 클라우드**와 **지능형 구독 서비스**에 집중하여 하드웨어 제조에서 소프트웨어 및 서비스 네트워크로 가치 중심을 전환할 것입니다. 전반적으로 휴머노이드 로봇은 시연에서 자가 학습으로 전환되는 중요한 전환기에 있습니다. 제어, 비용, 알고리즘이라는 세 가지 장애물을 극복할 수 있느냐가 진정한 체현 지능을 달성할 수 있느냐를 결정할 것입니다. II. AI × 로봇공학: 체현된 지능 시대의 도래 기존 자동화는 주로 사전 프로그래밍 및 파이프라인 제어(예: 인지-계획-제어 DSOP 아키텍처)에 의존하며, 이는 구조화된 환경에서만 안정적으로 작동할 수 있습니다. 현실 세계는 훨씬 더 복잡하고 끊임없이 변화하며, 차세대 체현된 AI는 다른 패러다임을 따릅니다. 대규모 모델과 통합 표현 학습을 통해 로봇은 다양한 시나리오에서 "이해, 예측, 그리고 행동"할 수 있는 능력을 갖추게 됩니다. 체현된 AI는 **신체(하드웨어) + 뇌(모델) + 환경(상호작용)**의 역동적인 결합을 강조하며, 로봇은 운반자이고 지능은 핵심입니다. 생성 AI는 **언어 세계 지능**에 속하며 기호와 의미론을 이해하는 데 탁월합니다. 체현된 AI는 **실제 세계 지능**에 속하며 지각과 행동을 완벽하게 다룹니다. 이 둘은 각각 "뇌"와 "신체"에 해당하며, AI 진화의 두 가지 주요 흐름을 나타냅니다. 지능 측면에서 볼 때, 체현 AI는 생성 AI보다 더 높은 수준이지만, 성숙도는 여전히 상당히 뒤처져 있습니다. LLM은 인터넷에서 이용 가능한 방대한 양의 데이터에 의존하여 "데이터 → 컴퓨팅 파워 → 배포"라는 명확한 폐쇄 루프를 형성합니다. 그러나 로봇 지능은 원격 제어 궤적, 1인칭 비디오, 공간 지도, 작동 시퀀스를 포함한 1인칭, 다중 모드, 그리고 동작 관련 데이터를 필요로 합니다. 이러한 데이터는 자연적으로 존재하지 않으며 실제 상호작용이나 고충실도 시뮬레이션을 통해 생성되어야 하므로 훨씬 희소하고 비용이 많이 듭니다. 시뮬레이션 및 합성 데이터는 유용하지만 실제 센서, 즉 동작 경험을 대체할 수는 없습니다. 이것이 테슬라나 피겨와 같은 기업들이 자체 원격 제어 데이터 팩토리를 구축해야 하는 이유이며, 동남아시아에 타사 데이터 주석 팩토리가 등장한 이유입니다. 간단히 말해, LLM은 기존 데이터로부터 학습하는 반면, 로봇은 물리적 세계와의 상호작용을 통해 데이터를 "생성"해야 합니다. 향후 5~10년 안에 두 시스템은 비전-언어-행동 모델과 구현된 에이전트 아키텍처를 기반으로 긴밀하게 통합될 것입니다. 즉, LLM은 고수준의 인지와 계획을 처리하고 로봇은 실제 실행을 담당하여 데이터와 행동의 양방향 폐쇄 루프를 형성하고, 이를 통해 AI가 "언어 지능"에서 진정한 AGI(측면-일반 지능)로 함께 발전하게 될 것입니다.구현된 지능의 핵심 기술 시스템은 하향식 지능 스택으로 볼 수 있습니다. VLA(지각 융합), RL/IL/SSL(지능형 학습), Sim2Real(현실 전송), World Model(인지 모델링), Swarm & Reasoning(다중 에이전트 협업 및 메모리 추론). 이 중 VLA와 RL/IL/SSL은 구현된 지능의 "엔진"으로 구현 및 상용화를 결정합니다. Sim2Real과 World Model은 가상 훈련과 실제 실행을 연결하는 핵심 기술이며, Swarm & Reasoning은 더 높은 수준의 그룹 및 메타인지 진화를 나타냅니다.
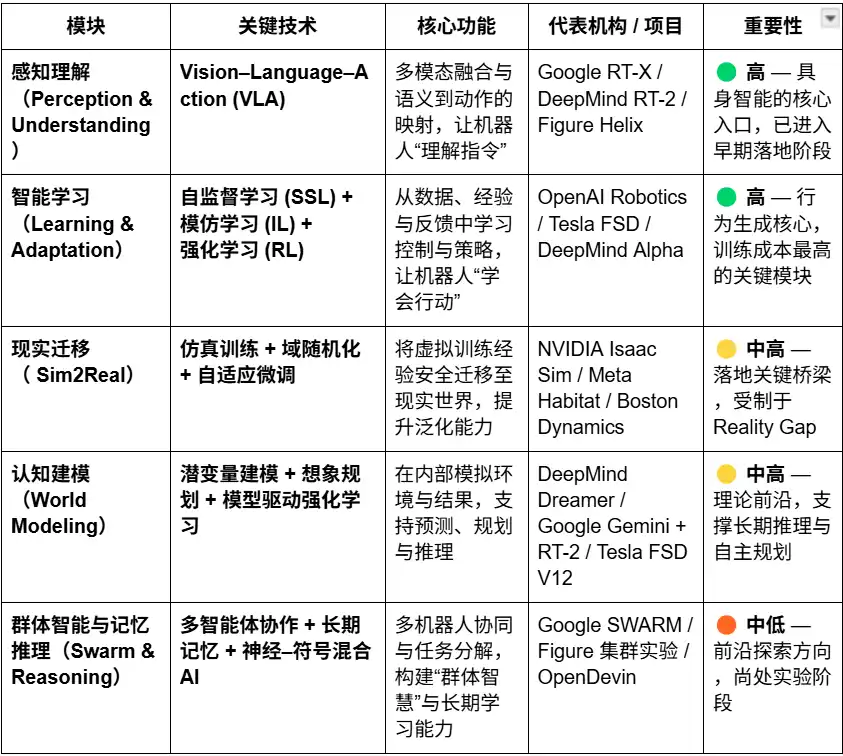
지각 및 이해: 시각-언어-행동 모델
VLA 모델은 시각, 언어, 행동의 세 가지 채널을 통합하여 로봇이 인간 언어의 의도를 이해하고 구체적인 행동으로 전환할 수 있도록 합니다. VLA 모델의 실행 프로세스는 의미 분석, 대상 인식(시각적 입력에서 대상 객체 위치 파악), 경로 계획 및 행동 실행을 포함하며, 이를 통해 "의미 이해, 즉 세상을 인식하고 작업을 완료하는" 폐쇄 루프를 구축합니다. 이는 체화 지능 분야의 주요 혁신 중 하나입니다. 현재 대표적인 프로젝트로는 Google RT-X, Meta Ego-Exo, Figure Helix 등이 있으며, 각각 크로스 모달 이해, 몰입형 지각, 언어 기반 제어 등 최첨단 기술을 선보이고 있습니다.
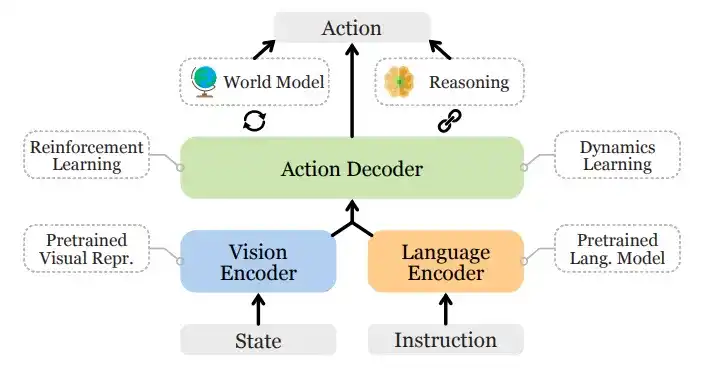
시각-언어-행동 모델 일반 아키텍처
현재 VLA는 초기 단계에 있으며, 다음과 같은 네 가지 핵심 병목 현상에 직면해 있습니다.
1) 의미적 모호성과 취약한 작업 일반화: 모델은 모호하고 개방형 지침을 이해하는 데 어려움을 겪습니다.
2) 시각과 행동 간의 불안정한 정렬: 경로 계획 및 실행 중에 지각 오류가 증폭됩니다.
3) 희소성과 표준화된 다중 모드 데이터의 부족: 높은 수집 및 주석 비용으로 인해 대규모 데이터 플라이휠을 형성하기 어렵습니다. 4) 장기 작업에서 시간 및 공간 축의 과제: 지나치게 긴 작업 범위는 계획 및 메모리 기능 부족으로 이어지고, 지나치게 넓은 공간 범위는 모델이 "시야 밖"의 사물에 대해 추론해야 함을 의미합니다. 현재 VLA는 안정적인 세계 모델과 교차 공간 추론 기능이 부족합니다.
이러한 문제들은 VLA의 교차 시나리오 일반화 능력과 대규모 배포를 제한합니다.
지능형 학습: 자기 지도 학습(SSL), 모방 학습(IL), 강화 학습(RL)
· 자기 지도 학습: 지각 데이터에서 의미적 특징을 자동으로 추출하여 로봇이 "세상을 이해"할 수 있도록 합니다. 이는 기계에게 관찰하고 표현하는 법을 가르치는 것과 같습니다.
· 모방 학습: 인간의 시연이나 전문가 사례를 모방하여 기본 기술을 빠르게 습득합니다. 이는 기계에게 인간처럼 행동하도록 가르치는 것과 같습니다.
강화 학습: 보상-처벌 메커니즘을 통해 로봇은 지속적인 시행착오를 통해 행동 전략을 최적화합니다. 이는 기계가 시행착오를 통해 학습하고 성장하도록 하는 것과 같습니다. 체현된 AI에서 자기 지도 학습(SSL)은 로봇이 지각 데이터를 통해 상태 변화와 물리 법칙을 예측하여 세상의 인과 구조를 이해하도록 하는 것을 목표로 합니다. 강화 학습(RL)은 지능 형성의 핵심 엔진으로, 로봇이 환경과의 상호 작용과 보상 신호에 기반한 시행착오 최적화를 통해 걷기, 잡기, 장애물 회피와 같은 복잡한 행동을 숙달하도록 합니다. 모방 학습(IL)은 인간의 시연을 통해 이 과정을 가속화하여 로봇이 행동에 대한 사전 지식을 빠르게 습득할 수 있도록 합니다. 현재 주류 접근 방식은 이 세 가지를 결합하여 계층적 학습 프레임워크를 구축하는 것입니다. SSL은 표현 기반을 제공하고, IL은 인간의 사전 지식을 제공하며, RL은 정책 최적화를 추진하여 효율성과 안정성의 균형을 이루며, 이해에서 실행에 이르는 체현된 AI의 핵심 메커니즘을 형성합니다.
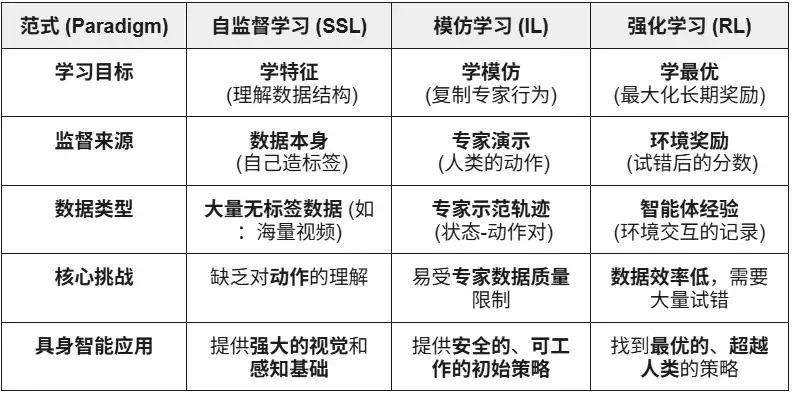
현실 전이: Sim2Real—시뮬레이션에서 현실로의 도약
Sim2Real(시뮬레이션에서 현실로)은 로봇이 가상 환경에서 훈련을 완료한 후 실제 세계로 훈련을 전이할 수 있도록 합니다. NVIDIA Isaac Sim & Omniverse, DeepMind MuJoCo와 같은 고충실도 시뮬레이션 환경을 통해 대규모 상호작용 데이터를 생성하여 훈련 비용과 하드웨어 마모를 크게 줄입니다. Sim2Real의 핵심은 "시뮬레이션과 현실의 격차"를 해소하는 것이며, 주요 방법은 다음과 같습니다.* **도메인 무작위화:** 시뮬레이션 중 조명, 마찰, 노이즈 등의 매개변수를 무작위로 조정하여 모델 일반화 능력을 향상시킵니다. * **물리적 일관성 보정:** 실제 센서 데이터를 사용하여 시뮬레이션 엔진을 보정하여 물리적 사실성을 향상시킵니다. * **적응형 미세 조정:** 안정적인 전송을 달성하기 위해 실제 환경에서 빠른 재학습을 수행합니다. * **Sim2Real:** Sim2Real은 체현 지능 구현의 핵심 연결 고리로, AI 모델이 안전하고 저렴한 가상 세계에서 "인지-결정-제어" 폐쇄 루프를 학습할 수 있도록 합니다. Sim2Real은 시뮬레이션 학습 분야에서는 성숙 단계에 있지만(예: NVIDIA Isaac Sim, MuJoCo), 실제 세계 전송은 여전히 **현실 격차**, 높은 컴퓨팅 성능 및 주석 비용, 그리고 개방형 환경에서의 일반화 및 보안 부족으로 인해 제한적입니다. 그럼에도 불구하고, 서비스형 시뮬레이션(SimaaS)은 체현 지능 시대에 가장 가볍지만 전략적으로 가장 가치 있는 인프라가 되고 있습니다. 비즈니스 모델에는 서비스형 플랫폼(PaaS), 서비스형 데이터 생성(DaaS), 서비스형 보안 인증(VaaS)이 포함됩니다.인지 모델링: 월드 모델 - 로봇의 "내면 세계" 월드 모델은 구현된 지능의 "내면의 두뇌"로, 로봇이 환경과 행동의 결과를 내부적으로 시뮬레이션하여 예측과 추론을 달성할 수 있도록 합니다.환경의 동적 법칙을 학습함으로써 예측 가능한 내부 표현을 구성하여 에이전트가 실행 전에 결과를 "사전 실행"하고 수동적인 실행자에서 능동적인 추론자로 진화할 수 있도록 합니다.대표적인 프로젝트로는 DeepMind Dreamer, Google Gemini + RT-2, Tesla FSD V12, NVIDIA WorldSim이 있습니다.일반적인 기술적 접근 방식은 다음과 같습니다.* **잠재 역학 모델링:** 고차원 지각을 잠재 상태 공간으로 압축합니다.* **상상 기반 계획:** 모델 내에서 가상 시행착오 및 경로 예측;모델 기반 강화 학습(RL): 실제 환경을 월드 모델로 대체하면 학습 비용이 절감됩니다. 월드 모델은 체화 지능 이론의 최전선에 있으며 로봇이 "반응형" 지능에서 "예측형" 지능으로 전환하는 핵심 경로이지만, 복잡한 모델링, 불안정한 장기 예측, 통합 표준의 부재와 같은 과제로 인해 여전히 제한적입니다. 군집 지능과 기억 추론: 개별 행동에서 협력적 인지로 다중 에이전트 시스템과 기억 및 추론은 체화 지능이 "개별 지능"에서 "군집 지능"과 "인지 지능"으로 진화하는 두 가지 중요한 방향을 나타냅니다. 이들은 함께 지능형 시스템의 협력적 학습과 장기적 적응성을 지원합니다. 다중 에이전트 협력(군집/협력적 강화 학습): 이는 분산 또는 협력적 강화 학습을 통해 공유 환경에서 여러 에이전트가 협력적인 의사 결정 및 작업 할당을 달성하는 것을 의미합니다. 이 방향은 탄탄한 연구 기반을 가지고 있습니다. 예를 들어, OpenAI의 Hide-and-Seek 실험은 여러 에이전트 간의 자발적인 협력과 정책 출현을 보여주었으며, DeepMind의 QMIX 및 MADDPG 알고리즘은 중앙 집중식 학습과 분산 실행을 위한 협업 프레임워크를 제공합니다. 이러한 방법론은 창고 로봇 스케줄링, 검사, 클러스터 제어와 같은 시나리오에 적용되고 검증되었습니다. 기억 및 추론: 이는 에이전트가 장기 기억, 맥락 이해, 인과 추론 능력을 갖도록 하는 데 중점을 두며, 교차 작업 전이 및 자기 계획 수립을 위한 핵심 방향입니다. 대표적인 연구로는 DeepMind Gato(통합 지각-언어-제어 멀티태스킹 지능형 에이전트)와 DeepMind Dreamer 시리즈(세계 모델 기반 상상력 기반 계획), 그리고 외부 기억과 자기 진화를 통해 지속적인 학습을 달성하는 Voyager와 같은 개방형 체화 지능형 에이전트가 있습니다. 이러한 시스템은 로봇이 "과거를 기억하고 미래를 예측"할 수 있는 능력을 갖출 수 있는 기반을 마련합니다. 글로벌 체화 지능 산업 환경: 협력과 경쟁이 공존합니다. 세계 로봇 산업은 현재 "협력 주도 및 심화 경쟁" 시대에 접어들고 있습니다. 중국의 공급망 효율성, 미국의 AI 역량, 일본의 부품 정밀도, 그리고 유럽의 산업 표준은 글로벌 로봇 산업의 장기적인 전망을 형성하고 있습니다.* **미국**은 최첨단 AI 모델과 소프트웨어(DeepMind, OpenAI, NVIDIA) 분야에서 선도적인 위치를 유지하고 있지만, 이러한 우위는 로봇 하드웨어에는 미치지 못하고 있습니다. 중국 제조업체는 반복 속도와 실제 성능에서 우위를 점하고 있습니다. 미국은 CHIPS 법과 IRA를 통해 산업 회생을 촉진해 왔습니다. * **중국**은 대규모 제조, 수직 통합, 정책 주도 이니셔티브를 통해 부품, 자동화 공장, 휴머노이드 로봇 분야에서 선도적인 우위를 점하고 있습니다. 하드웨어 및 공급망 역량은 뛰어나며, 유니트리와 UBTECH와 같은 기업은 이미 대량 생산을 달성하고 지능형 의사 결정 계층으로 확장하고 있습니다. 그러나 알고리즘 및 시뮬레이션 교육 분야에서는 여전히 미국에 크게 뒤처져 있습니다. * **일본**은 오랫동안 고정밀 부품 및 모션 제어 기술을 독점하여 견고한 산업 시스템을 보유하고 있습니다. 그러나 AI 모델 통합은 아직 초기 단계에 있으며 혁신 속도는 상대적으로 느립니다.
· 한국은 LG와 네이버랩스 등의 기업이 주도하는 소비자 로봇 대중화에서 두각을 나타내고 있으며, 성숙하고 강력한 서비스 로봇 생태계를 보유하고 있습니다.
· 유럽은 1X Robotics와 같은 기업이 R&D 수준에서 계속 활동하고 있는 등 엔지니어링 시스템과 안전 기준이 잘 발달되어 있지만, 일부 제조 공정은 아웃소싱되었으며 혁신의 초점이 협업과 표준화로 옮겨가고 있습니다.
III. 로봇 × AI × Web3: 내러티브 비전과 현실적인 경로
2025년에는 Web3 산업에 로봇과 AI의 통합에 대한 새로운 내러티브가 등장할 것입니다.
Web3는 탈중앙화된 머신 경제의 기본 프로토콜로 여겨지지만, 다양한 수준에서 결합된 가치와 실현 가능성은 여전히 상당히 차별화되어 있습니다. * **하드웨어 제조 및 서비스 계층:** 자본 집약적이고 데이터 폐쇄성이 약한 Web3는 현재 공급망 금융이나 장비 임대와 같은 주변 영역에서만 지원 역할을 합니다. * **시뮬레이션 및 소프트웨어 생태계 계층:** 높은 호환성을 갖춘 시뮬레이션 데이터와 교육 작업은 소유권 확인을 위해 온체인에 저장될 수 있으며, 지능형 에이전트와 기술 모듈은 NFT 또는 에이전트 토큰을 통해 자산화될 수 있습니다. * **플랫폼 계층:** 탈중앙화된 노동 및 협업 네트워크는 가장 큰 잠재력을 보여주고 있습니다. Web3는 신원, 인센티브, 거버넌스의 통합 메커니즘을 통해 신뢰할 수 있는 "머신 노동 시장"을 점진적으로 구축하여 미래 머신 경제의 제도적 기반을 마련할 수 있습니다.
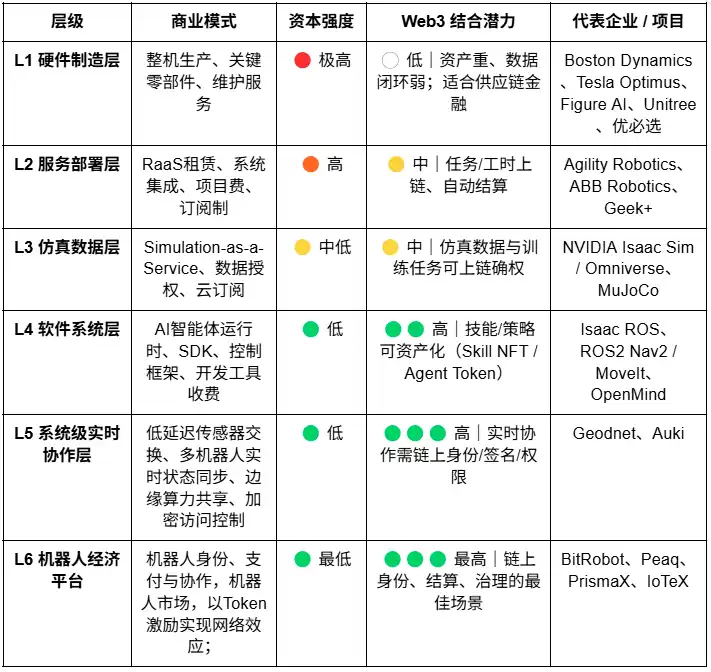
장기적인 관점에서 볼 때, 협업 및 플랫폼 계층은 Web3와 로봇 및 AI의 통합에 있어 가장 중요한 방향입니다. 로봇은 점차 지각, 언어 및 학습 능력을 습득함에 따라 자율적인 의사 결정, 협업 및 경제적 가치 창출이 가능한 지능형 개인으로 진화하고 있습니다. 이러한 "지능형 근로자"가 경제 시스템에 진정으로 참여하려면 신원, 신뢰, 인센티브, 거버넌스라는 네 가지 핵심 과제를 극복해야 합니다.
· 신원 계층에서 기계는 검증 가능하고 추적 가능한 디지털 신원을 보유해야 합니다. Machine DID를 통해 각 로봇, 센서 또는 드론은 블록체인에서 고유하고 검증 가능한 "신분증"을 생성하여 소유권, 행동 기록 및 권한 범위를 구속하고 안전한 상호 작용과 책임을 달성할 수 있습니다.
· 신뢰 계층에서 핵심은 "기계 노동"을 검증, 측정 및 가격 책정 가능하게 하는 것입니다.
스마트 계약, 오라클 및 감사 메커니즘을 작업 증명(PoPW), 신뢰 실행 환경(TEE), 영지식 증명(ZKP)과 결합하여 활용함으로써 작업 실행의 신뢰성과 추적성을 보장하고 기계 행동에 경제적 가치를 부여할 수 있습니다. 인센티브 계층에서 Web3는 토큰 인센티브 시스템, 계정 추상화 및 상태 채널을 통해 기계 간의 자동 결제 및 가치 전송을 구현합니다. 로봇은 소액 결제를 통해 컴퓨팅 파워 임대 및 데이터 공유를 완료하고, 스테이킹 및 페널티 메커니즘을 통해 작업 완료를 보장할 수 있습니다. 스마트 계약과 오라클의 도움으로 인간의 스케줄링 없이 탈중앙화된 "머신 협업 시장"을 형성할 수 있습니다. 거버넌스 계층에서, 기계가 장기적인 자율성을 확보하면 Web3는 투명하고 프로그래밍 가능한 거버넌스 프레임워크를 제공합니다. DAO 거버넌스를 통해 시스템 매개변수를 공동으로 결정하고, 다중 서명 및 평판 메커니즘을 통해 보안과 질서를 유지합니다. 장기적으로 이는 기계 사회를 "알고리즘 거버넌스" 단계로 이끌 것입니다. 즉, 인간이 목표와 경계를 설정하고 기계가 계약을 통해 인센티브와 균형을 유지하는 것입니다. Web3와 로봇 공학의 통합을 위한 궁극적인 비전은 분산 로봇으로 구성된 "실제 추론 엔진"인 실제 평가 네트워크와, 다양하고 복잡한 물리적 시나리오에서 모델 역량을 지속적으로 테스트하고 벤치마킹하는 로봇 노동 시장입니다. 로봇은 전 세계적으로 검증 가능한 실제 작업을 수행하고, 온체인 결제를 통해 수익을 창출하며, 그 가치를 컴퓨팅 파워 또는 하드웨어 업그레이드에 재투자합니다. 실용적인 관점에서 볼 때, 체화된 지능과 Web3의 결합은 아직 초기 탐색 단계에 있으며, 분산형 머신 지능 경제는 내러티브와 커뮤니티 중심 측면에 더 중점을 둡니다. 현실에서 이 조합에 대한 실행 가능한 잠재적 방향은 주로 다음 세 가지 측면에 반영됩니다.
(1) 데이터 크라우드소싱 및 소유권 확인—Web3는 기여자가 온체인 인센티브 및 추적 메커니즘을 통해 실제 데이터를 업로드하도록 장려합니다.
(2) 글로벌 롱테일 참여—국경 간 소액 결제 및 소액 인센티브 메커니즘은 데이터 수집 및 배포 비용을 효과적으로 줄입니다.
(3) 금융화 및 협력적 혁신—DAO 모델은 로봇의 자산화, 수익의 토큰화 및 기계 간 결제 메커니즘을 촉진할 수 있습니다.
전반적으로 단기적으로는 주로 **데이터 수집 및 인센티브 계층**에 중점을 둡니다. 중기적으로는 "스테이블코인 결제 + 롱테일 데이터 집계" 및 RaaS 자산화 및 결제 계층에서 획기적인 발전이 예상됩니다. 장기적으로 인간형 로봇이 널리 보급되면 **Web3**는 기계 소유, 수익 분배 및 거버넌스의 제도적 기반이 되어 진정으로 탈중앙화된 기계 경제 형성을 촉진할 수 있습니다. IV. Web3 로봇 생태계 지도 및 선정 사례 검증 가능한 진전, 기술적 개방성, 산업 관련성이라는 세 가지 기준을 바탕으로 대표적인 Web3 × 로봇 프로젝트 목록을 작성하고 이를 모델 지능 계층, 기계 경제 계층, 데이터 수집 계층, 인식 및 시뮬레이션 기반 계층, 로봇 자산 수익 계층의 다섯 계층으로 분류했습니다. 객관성을 유지하기 위해 명백히 "흐름을 타고 있는" 프로젝트나 충분한 정보가 부족한 프로젝트는 제외했습니다. 누락된 부분이 있으면 지적해 주시기 바랍니다.
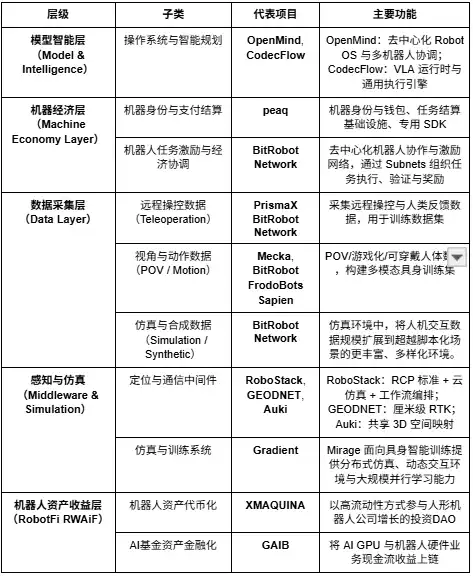
모델 및 인텔리전스 레이어
Openmind - 로봇용 Android 개발
· OpenMind는 구현된 AI 및 로봇 제어를 위한 오픈소스 운영 체제(로봇 OS)로, 세계 최초의 분산형 로봇 런타임 환경 및 개발 플랫폼 구축을 목표로 합니다. 이 프로젝트의 핵심은 두 가지 주요 구성 요소로 구성됩니다.
· OM1: ROS2를 기반으로 구축된 모듈식 오픈소스 AI 런타임 레이어로, 디지털 및 물리적 로봇을 위한 인식, 계획 및 동작 파이프라인을 조율하는 데 사용됩니다.
· FABRIC: 클라우드 컴퓨팅 성능, 모델 및 실제 로봇을 연결하는 분산 조정 계층(Fabric Coordination Layer)으로 개발자가 통합된 환경에서 로봇을 제어하고 훈련할 수 있도록 합니다.
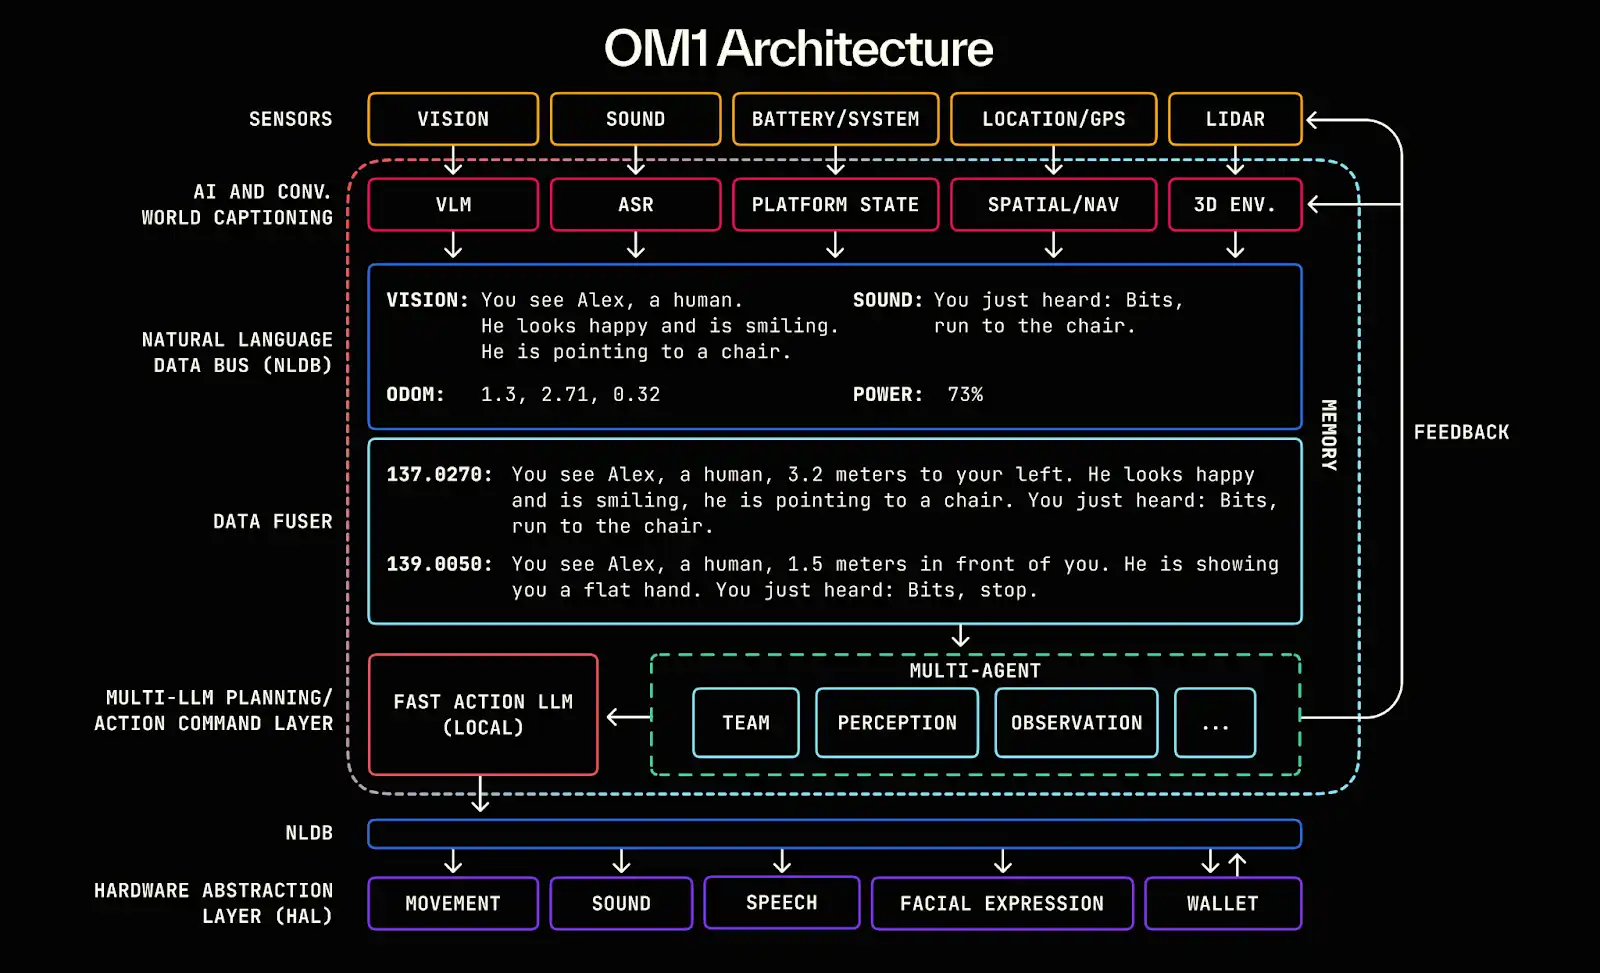
OpenMind의 핵심은 LLM(대규모 언어 모델)과 로봇 세계 사이의 지능형 중개 계층 역할을 하여 언어 지능을 실제로 구현된 지능으로 변환하고 이해(언어 → 동작)에서 정렬(블록체인 → 규칙)까지 지능형 프레임워크를 구축하는 것입니다. OpenMind의 다층 시스템은 완전한 협업적 폐쇄 루프를 달성합니다. 사람은 OpenMind 앱을 통해 피드백과 주석(RLHF 데이터)을 제공하고, Fabric Network는 인증, 작업 할당 및 결제 조정을 담당하며, OM1 로봇은 블록체인의 "로봇 헌법"에 따라 작업을 실행하고 행동 감사 및 지불을 완료합니다. 인간 피드백 → 작업 협업 → 온체인 정산의 분산형 머신 협업 네트워크를 구현합니다.
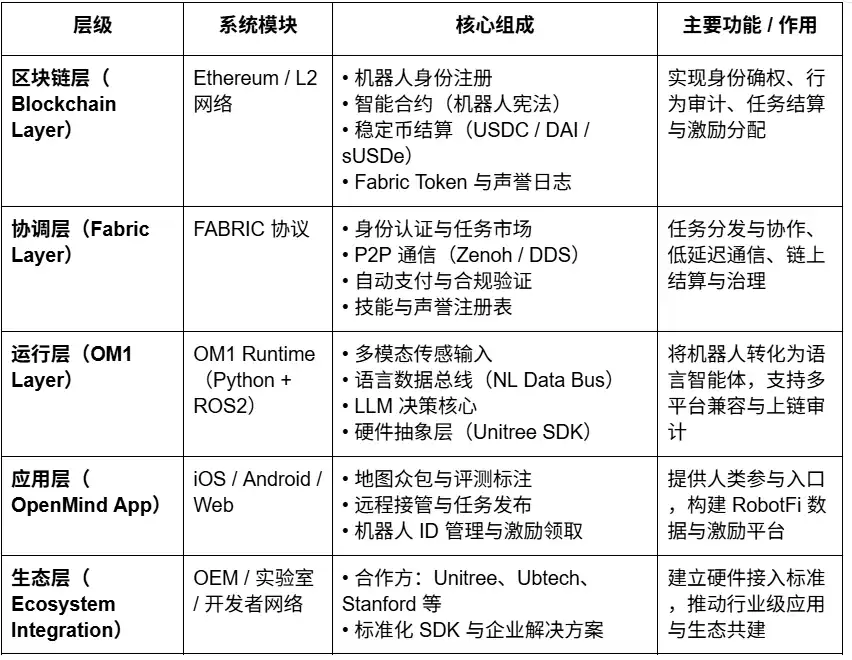
프로젝트 진행 상황 및 현실 평가
OpenMind는 "기술적으로는 가능하지만 아직 상업적으로 실현 가능하지는 않은" 초기 단계에 있습니다. 핵심 시스템인 **OM1 런타임**은 GitHub에서 오픈 소스로 공개되어 있으며, 여러 플랫폼에서 실행 가능하고 다중 모드 입력을 지원합니다. 자연어 데이터 버스(NLDB)를 통해 언어에서 동작으로의 작업 이해를 달성하며, 높은 독창성을 갖추고 있지만 아직은 실험적인 단계입니다. Fabric 네트워크와 온체인 결제는 인터페이스 계층 설계만 완료했습니다.
생태계 측면에서 이 프로젝트는 유니트리, 유비테크, 터틀봇과 같은 오픈 하드웨어 기업과 스탠퍼드, 옥스퍼드, 서울 로보틱스와 같은 대학과 협력하여 주로 교육 및 연구 검증을 진행했으며, 아직 산업화는 진행하지 않았습니다. 앱은 베타 버전을 출시했지만, 인센티브 및 작업 기능은 아직 초기 단계에 있습니다. 비즈니스 모델 측면에서 오픈마인드는 OM1(오픈소스 시스템), Fabric(결제 프로토콜), 그리고 Skill Marketplace(인센티브 계층)로 구성된 3단계 생태계를 구축했습니다. 현재 수익은 없으며, 판테라, 코인베이스 벤처스, DCG로부터 약 2천만 달러의 초기 자금 조달에 의존하고 있습니다. 전반적으로 기술은 선도적이지만, 상용화 및 생태계는 아직 초기 단계에 있습니다. Fabric이 성공적으로 구현된다면 "지능형 시대의 안드로이드"가 될 가능성이 있지만, 이를 위해서는 긴 개발 주기와 높은 위험, 그리고 강력한 하드웨어 의존성이 요구됩니다.
CodecFlow - 로봇을 위한 실행 엔진
CodecFlow는 Solana 네트워크를 기반으로 하는 분산형 실행 계층 프로토콜(Fabric)로, AI 에이전트와 로봇 시스템을 위한 온디맨드 런타임 환경을 제공하도록 설계되었으며, 각 에이전트가 "인스턴트 머신"을 가질 수 있도록 합니다.
이 프로젝트의 핵심은 세 가지 주요 모듈로 구성됩니다. • Fabric: 몇 초 내에 AI 작업을 위한 안전한 가상 머신, GPU 컨테이너 또는 로봇 제어 노드를 생성할 수 있는 클라우드 간 컴퓨팅 파워 집계 계층(Weaver + Shuttle + Gauge) • optr SDK: 데스크톱, 시뮬레이션 또는 실제 로봇을 작동할 수 있는 "운영자"를 만드는 데 사용되는 지능형 에이전트 실행 프레임워크(Python 인터페이스) • 토큰 인센티브: 컴퓨팅 공급자, 지능형 에이전트 개발자 및 자동화된 작업 사용자를 연결하여 분산형 컴퓨팅 파워 및 작업 시장을 형성하는 온체인 인센티브 및 지불 계층입니다. CodecFlow의 핵심 목표는 "AI 및 로봇 운영자를 위한 분산 실행 기반"을 구축하여 모든 지능형 에이전트가 어떤 환경(Windows/Linux/ROS/MuJoCo/로봇 컨트롤러)에서든 안전하게 실행될 수 있도록 하는 것입니다. 이를 통해 **Fabric 스케줄링 → 시스템 계층 → 인식 및 실행(VLA 오퍼레이터)**에 이르는 범용 실행 아키텍처를 구축할 수 있습니다. **Fabric 프레임워크(Go)**와 **optr SDK(Python)**의 초기 버전이 출시되어 웹 또는 명령줄 환경에서 격리된 컴퓨팅 인스턴스를 시작할 수 있습니다. 오퍼레이터 마켓플레이스는 2025년 말 출시될 예정이며, 주로 AI 개발자, 로봇 연구팀, 자동화 운영 기업을 위한 **AI 컴퓨팅 파워를 위한 분산 실행 계층**으로 자리매김할 예정입니다.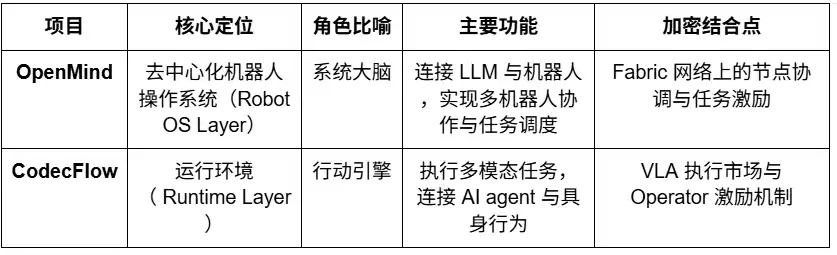
머신 이코노미 계층
BitRobot - 세계의 오픈 로봇 연구소
BitRobot은 FrodoBots Labs와 Protocol Labs가 공동으로 시작한 구현 AI 및 로봇 연구를 위한 분산형 연구 및 협업 네트워크(오픈 로봇 연구소)입니다.
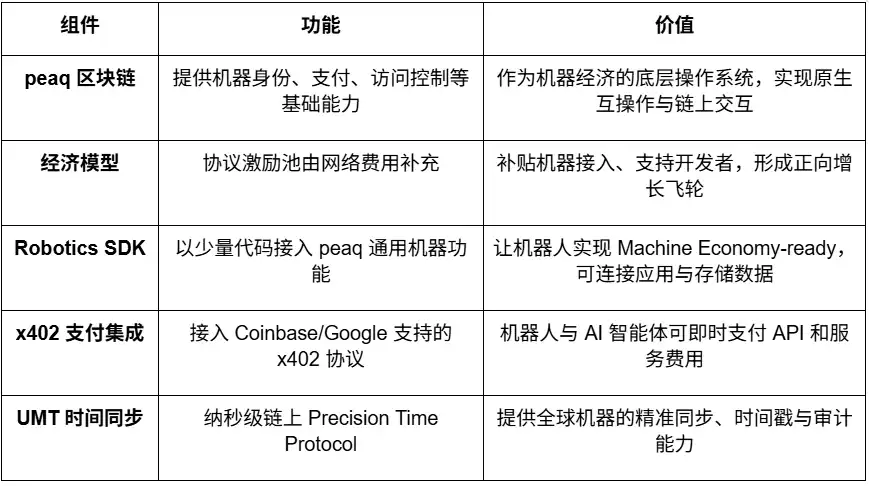
핵심 비전은 다음과 같습니다. **서브넷 + 인센티브 메커니즘 + 검증 가능한 로봇 작업(VRW)**의 개방형 아키텍처를 통해 핵심 기능은 다음과 같습니다. * **VRW(검증 가능한 로봇 작업) 표준을 통해 각 로봇 작업의 실제 기여도를 정의하고 검증**; * **ENT(구현 노드 토큰)를 통해 로봇에 온체인 ID와 경제적 책임 부여**; * **서브넷을 통해 연구, 컴퓨팅 성능, 장비 및 운영자 간의 지역 간 협업 조직**; * **Senate + Gandalf AI를 통한 "인간-기계 공동 거버넌스"를 통해 인센티브 기반 의사 결정 및 연구 거버넌스 달성**. BitRobot은 2025년 백서를 발표한 이후, 분산형 원격 제어 및 실제 데이터 수집을 위해 여러 서브넷(예: Virtuals Protocol의 SN/01 ET Fugi 및 SN/05 SeeSaw)을 운영해 왔으며, 모델 개발을 위한 글로벌 연구 경진 대회를 홍보하기 위해 500만 달러 규모의 Grand Challenges 기금을 조성했습니다. peaq – 사물 경제 peaq는 머신 경제를 위해 특별히 설계된 레이어 1 블록체인으로, 수백만 대의 로봇과 기기에 머신 신원, 온체인 지갑, 접근 제어, 나노초 단위 시간 동기화(Universal Machine Time)와 같은 기반 기능을 제공합니다. 로보틱스 SDK를 통해 개발자는 최소한의 코드로 로봇을 "머신 경제에 적합한" 상태로 만들 수 있으며, 공급업체 간 및 시스템 간 상호 운용성과 상호작용을 구현할 수 있습니다.현재 Peaq는 세계 최초의 토큰화된 로봇 농장을 출시했으며, 60개 이상의 실제 로봇 애플리케이션을 지원합니다. Peaq의 토큰화 프레임워크는 로봇 기업들이 자본 집약적인 하드웨어에 대한 자금을 조달하고 기존 B2B/B2C에서 더 넓은 커뮤니티 계층으로 참여를 확대하는 데 도움을 줍니다. Peaq는 네트워크 수수료로 주입된 프로토콜 수준 인센티브 풀을 통해 새로운 장치 액세스를 보조하고 개발자를 지원하여 로봇 및 물리적 AI 프로젝트 확장을 가속화하는 경제적 추진력을 만듭니다.
데이터 계층
이 계층은 구현된 지능 훈련에서 고품질 실제 데이터의 부족과 높은 비용을 해결하는 것을 목표로 합니다.
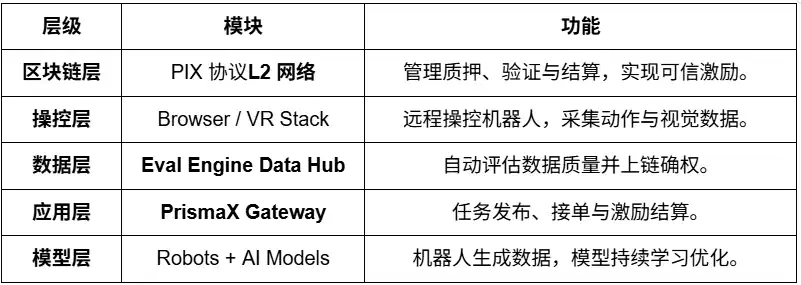
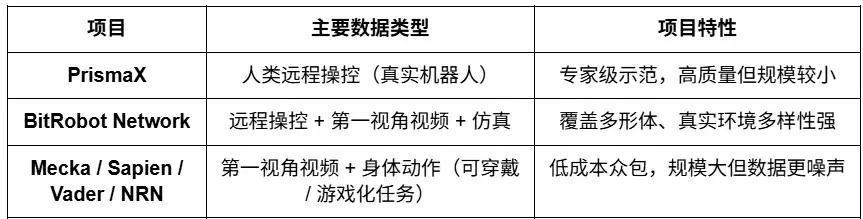
인간-컴퓨터 상호 작용 데이터는 원격 제어(PrismaX, BitRobot Network), 1인칭 관점 및 모션 캡처(Mecka, BitRobot Network, Sapien, Vader, NRN), 시뮬레이션 및 합성 데이터(BitRobot Network)를 포함한 여러 경로를 통해 수집 및 생성되어 로봇 모델을 위한 확장 가능하고 일반화 가능한 훈련 기반을 제공합니다. Web3가 "데이터 생산"에 능숙하지 않다는 점을 명확히 하는 것이 중요합니다. Web2의 거대 기업들은 하드웨어, 알고리즘, 데이터 수집 효율성 측면에서 어떤 DePIN 프로젝트보다 훨씬 뛰어납니다. Web3의 진정한 가치는 데이터 분배 및 인센티브 메커니즘을 재구축하는 데 있습니다. "스테이블코인 결제 네트워크 + 크라우드소싱 모델"을 기반으로, 허가가 필요 없는 인센티브 시스템과 온체인 권리 확인 메커니즘을 통해 저비용 소액 결제, 기여 추적성, 그리고 자동 수익 공유를 구현합니다. 그러나 오픈 크라우드소싱은 여전히 품질 및 수요 마감 측면에서 어려움을 겪고 있습니다. 데이터 품질이 매우 다양하고, 효과적인 검증 및 안정적인 구매자가 부족하기 때문입니다. PrismaX는 Embodied AI를 위한 탈중앙화 원격 운영 및 데이터 경제 네트워크로, 인간 운영자, 로봇 장치, 그리고 AI 모델이 온체인 인센티브 시스템을 통해 함께 진화하는 "글로벌 로봇 노동 시장"을 구축하는 것을 목표로 합니다. 이 프로젝트의 핵심은 두 가지 주요 구성 요소로 이루어져 있습니다. * **원격 조작 스택**—전 세계적으로 로봇 팔과 서비스 로봇을 연결하여 실시간 인간 제어 및 데이터 수집을 가능하게 하는 원격 제어 시스템(브라우저/VR 인터페이스 + SDK). * **평가 엔진**—각 작업 궤적에 대한 품질 점수를 생성하고 블록체인에 정산하는 데이터 평가 및 검증 엔진(CLIP + DINOv2 + 광학 흐름 의미 점수).
PrismaX는 탈중앙화된 인센티브 메커니즘을 통해 인간의 행동을 머신 러닝 데이터로 변환하여, **원격 제어 → 데이터 수집 → 모델 학습 → 온체인 결제**라는 완전한 폐쇄 루프를 구축하여 "인간 노동이 데이터 자산"이 되는 순환 경제를 실현합니다.
프로젝트 진행 상황 및 현실 평가: PrismaX는 2025년 8월 베타 버전(gateway.prismax.ai)을 출시하여 사용자가 로봇 팔을 원격으로 제어하여 파지 실험을 수행하고 학습 데이터를 생성할 수 있도록 했습니다. Eval Engine은 이미 내부적으로 실행 중입니다. 전반적으로 PrismaX는 높은 수준의 기술 구현과 명확한 포지셔닝을 갖추고 있으며, "인간 조작 × AI 모델 × 블록체인 결제"를 연결하는 핵심 미들웨어 계층 역할을 수행합니다. 장기적으로는 "구체화된 지능 시대를 위한 분산된 노동 및 데이터 프로토콜"이 될 가능성이 있지만, 단기적으로는 확장에 어려움을 겪고 있습니다.
프로젝트 진행 상황 및 현실 평가:
PrismaX는 2025년 8월에 베타 버전(gateway.prismax.ai)을 출시하여 사용자가 로봇 팔을 원격으로 제어하여 파악 실험을 수행하고 훈련 데이터를 생성할 수 있게 했습니다. Eval Engine은 이미 내부적으로 실행 중입니다.
PrismaX는 높은 수준의 기술 구현과 명확한 포지셔닝을 갖추고 있으며, "인간 조작 × AI 모델 × 블록체인 결제"를 연결하는 핵심 미들웨어 계층 역할을 합니다.
<... BitRobot Network는 서브넷을 통해 비디오, 원격 제어, 시뮬레이션 등 다중 소스 데이터 수집을 지원합니다. SN/01 ET Fugi는 사용자가 로봇을 원격으로 제어하여 작업을 완료하고, "실제 포켓몬 고와 유사한" 상호작용을 통해 내비게이션 및 인식 데이터를 수집할 수 있도록 합니다. 이러한 접근 방식을 통해 UC 버클리 RAIL 및 Google DeepMind와 같은 기관에서 사용하는 현재 사용 가능한 가장 큰 규모의 오픈소스 인간-로봇 내비게이션 데이터 세트 중 하나인 FrodoBots-2K 데이터 세트가 개발되었습니다. SN/05 SeeSaw(가상 프로토콜)는 iPhone을 사용하여 실제 환경에서 1인칭 시점 비디오 데이터를 크라우드소싱합니다. RoboCap 및 Rayvo와 같은 다른 공개 서브넷은 저비용 물리적 장치를 사용하여 1인칭 시점 비디오 데이터를 수집하는 데 중점을 둡니다. 메카(Mecka)는 게임화된 모바일 데이터 수집 및 맞춤형 하드웨어 장치를 통해 1인칭 시점 영상, 인간 동작 데이터, 작업 시연을 크라우드소싱하여 체화된 지능 모델 훈련을 지원하는 대규모 멀티모달 데이터셋을 구축하는 로봇 데이터 기업입니다. 사피엔(Sapien)은 "인간 동작 데이터를 활용한 로봇 지능"에 중점을 둔 크라우드소싱 플랫폼입니다. 웨어러블 기기와 모바일 애플리케이션을 통해 인간의 움직임, 자세, 상호작용 데이터를 수집하여 체화된 지능 모델을 훈련합니다. 이 프로젝트는 세계 최대 규모의 인간 동작 데이터 네트워크를 구축하여 자연스러운 인간 행동을 로봇 학습 및 일반화의 기본 데이터 소스로 활용하는 것을 목표로 합니다.베이더
베이더는 실제 MMO 앱 EgoPlay를 통해 1인칭 시점 영상과 작업 시연을 크라우드소싱합니다. 사용자는 1인칭 시점으로 일상 활동을 기록하고 $VADER 보상을 획득합니다. 베이더의 ORN 데이터 파이프라인은 원시 시점 영상을 개인 정보 보호가 가능한 구조화된 데이터 세트로 변환할 수 있으며, 여기에는 작업 레이블과 의미적 내러티브가 포함되어 있으며, 이는 휴머노이드 로봇 정책 훈련에 직접 사용될 수 있습니다.
NRN 에이전트
브라우저 기반 로봇 제어 및 시뮬레이션 경쟁을 통해 인간 시연 데이터를 크라우드소싱하는 게임화된 체화 RL 데이터 플랫폼입니다. NRN은 모방 학습과 지속적 강화 학습을 위한 "경쟁적" 작업을 통해 롱테일 행동 궤적을 생성하고, 시뮬레이션에서 실제 정책으로의 훈련을 지원하는 확장 가능한 데이터 기본 요소 역할을 합니다.
Vader는 실제 MMO 앱 EgoPlay를 통해 1인칭 관점의 비디오와 작업 데모를 크라우드소싱합니다. 사용자는 1인칭 관점에서 일일 활동을 기록하고 $VADER 보상을 얻습니다. ORN 데이터 파이프라인은 원시 POV 영상을 액션 레이블과 의미적 내러티브를 포함하는 개인 정보 보호 구조화된 데이터 세트로 변환할 수 있으며, 이는 인간형 로봇 정책 훈련에 직접 사용할 수 있습니다.
NRN 에이전트
NRN 에이전트는 브라우저 기반 로봇 제어 및 시뮬레이션 경쟁을 통해 인간 시연 데이터를 크라우드소싱하는 게임화된 구현형 RL 데이터 플랫폼입니다.
NRN 에이전트는 모방 학습 및 지속적 강화 학습을 위한 "경쟁" 작업을 통해 롱테일 행동 궤적을 생성하고, 시뮬레이션에서 실제 정책으로의 훈련을 지원하는 확장 가능한 데이터 기본 요소 역할을 합니다.
NRN 에이전트는 모방 학습 및 지속적 강화 학습을 위한 롱테일 행동 궤적을 생성하고, 시뮬레이션에서 실제 정책으로의 훈련을 지원하는 확장 가능한 데이터 기본 요소 역할을 합니다.
NRN 에이전트 비교 체현 지능 데이터 수집 계층 프로젝트
지각 및 시뮬레이션
지각 및 시뮬레이션 계층은 로봇에게 위치 인식, 통신, 공간 모델링, 시뮬레이션 훈련 등의 기능을 포함하여 물리적 세계와 지능형 의사 결정을 연결하는 핵심 인프라를 제공합니다. 이는 대규모 체현 지능 시스템 구축을 위한 "미들웨어 골격"입니다. 현재 이 분야는 초기 탐색 단계에 있으며, 고정밀 위치 결정, 공유 공간 컴퓨팅, 프로토콜 표준화, 분산 시뮬레이션 등의 분야에서 차별화된 레이아웃을 개발하는 다양한 프로젝트가 진행되고 있습니다. 통합 표준 또는 상호 운용 가능한 생태계는 아직 확립되지 않았습니다.
미들웨어 및 공간 인프라
로봇의 핵심 기능인 내비게이션, 위치 인식, 연결성, 공간 모델링은 물리적 세계와 지능형 의사 결정을 연결하는 핵심적인 다리 역할을 합니다.
Silencio, WeatherXM, DIMO와 같은 광범위한 DePIN 프로젝트에서 "로봇 공학"을 언급하기 시작했지만, 다음 프로젝트들은 구현된 지능과 가장 직접적으로 관련되어 있습니다. RoboStack – 클라우드 네이티브 로봇 운영 스택 RoboStack은 RCP(Robot Context Protocol)를 사용하여 로봇 작업의 실시간 스케줄링, 원격 제어 및 플랫폼 간 상호 운용성을 구현하고 클라우드 시뮬레이션, 워크플로 오케스트레이션 및 에이전트 액세스 기능을 제공하는 클라우드 네이티브 로봇 미들웨어입니다. GEODNET – 분산형 GNSS 네트워크
GEODNET은 센티미터급 RTK 고정밀 측위 기술을 제공하는 글로벌 분산형 GNSS 네트워크입니다. 분산형 기지국과 온체인 인센티브를 통해 드론, 자율주행, 로봇을 위한 실시간 "지리적 기준 계층"을 제공합니다.
Auki – 공간 컴퓨팅을 위한 Posemesh
Auki는 크라우드소싱 센서와 컴퓨팅 노드를 통해 실시간 3D 환경 지도를 생성하는 분산형 Posemesh 공간 컴퓨팅 네트워크를 구축하여 AR, 로봇 내비게이션, 다중 기기 협업을 위한 공유 공간 기준을 제공합니다. 가상 공간과 실제 세계 시나리오를 연결하는 핵심 인프라로, AR × 로봇 융합을 주도합니다.
Tashi Network—로봇을 위한 실시간 그리드 협업 네트워크
30ms 미만의 합의, 저지연 센서 교환, 다중 로봇 상태 동기화를 달성하는 분산형 실시간 그리드 네트워크입니다.
Akari는 크라우드소싱 센서와 컴퓨팅 노드를 통해 실시간 3D 환경 맵을 생성하는 Posemesh 공간 컴퓨팅 네트워크를 구축하여 AR, 로봇 탐색 및 다중 장치 협업을 위한 공유 공간 참조를 제공합니다.
Akari는 Posemesh 공간 컴퓨팅 네트워크를 구축했습니다. 30ms 미만의 합의, 저지연 센서 교환, 다중 로봇 상태 동기화를 달성하는 실시간 3D 공간 컴퓨팅 네트워크를 제공합니다.
Akari는 실시간 3D 공간 컴퓨팅 네트워크를 제공하는 Posemesh 공간 컴퓨팅 네트워크를 구축했습니다. MeshNet SDK는 공유 SLAM, 군집 협업, 강력한 맵 업데이트를 지원하여 구현된 AI를 위한 고성능 실시간 협업 계층을 제공합니다.
Staex—분산형 연결 및 원격 측정 네트워크
Deutsche Telekom의 R&D 부서에서 시작된 이 분산형 연결 계층은 안전한 통신, 신뢰할 수 있는 원격 측정 및 장치-클라우드 라우팅 기능을 제공하여 로봇 함대가 안정적으로 데이터를 교환하고 다양한 운영자 간에 협업할 수 있도록 합니다.
분산형 시뮬레이션 및 학습 시스템
Gradient - 개방형 인텔리전스를 향하여
Gradient는 분산형 인프라를 기반으로 분산형 교육, 추론, 검증 및 시뮬레이션을 달성하는 데 전념하는 "개방형 인텔리전스"를 구축하는 AI 랩입니다. 현재 기술 스택에는 Parallax(분산 추론), Echo(분산 강화 학습 및 다중 에이전트 학습), Gradient Cloud(기업용 AI 솔루션)가 포함됩니다.
로봇공학 분야에서 Mirage 플랫폼은 체화된 지능 학습을 위한 분산 시뮬레이션, 동적 상호작용 환경, 그리고 대규모 병렬 학습 기능을 제공하여 세계 모델 및 일반 정책의 학습 및 배포를 가속화합니다. Mirage는 NVIDIA의 Newton Engine과의 잠재적 협력을 모색하고 있습니다. 로봇 자산 수익 계층(RobotFi/RWAiFi)이 레이어는 로봇을 "생산적 도구"에서 "금융화 가능한 자산"으로 전환하는 핵심 연결 고리에 초점을 맞추고, 자산 토큰화, 수익 분배, 탈중앙화 거버넌스를 통해 기계 경제를 위한 금융 인프라를 구축합니다. 대표적인 프로젝트는 다음과 같습니다. XmaquinaDAO - Physical AI DAO. XMAQUINA는 전 세계 사용자에게 선도적인 휴머노이드 로봇 및 체현 지능 기업에 참여할 수 있는 높은 유동성 채널을 제공하는 탈중앙화 생태계로, 이전에는 벤처 캐피털 회사만 이용할 수 있었던 기회를 블록체인으로 확장합니다. XMAQUINA의 토큰인 DEUS는 유동성 있는 지수 자산이자 재무 배분 및 생태계 개발을 조정하는 데 사용되는 거버넌스 수단입니다. DAO 포털과 Machine Economy Launchpad를 통해 커뮤니티는 기계 자산의 토큰화 및 체계적인 온체인 참여를 통해 새로운 Physical AI 프로젝트를 공동으로 보유하고 지원할 수 있습니다. GAIB – AI 인프라를 위한 경제 계층 GAIB는 GPU 및 로봇과 같은 물리적 AI 인프라를 위한 통합된 **경제 계층**을 제공하고, 분산형 자본과 실제 AI 인프라 자산을 연결하여 검증 가능하고 구성 가능하며 수익성 있는 지능형 경제 시스템을 구축하는 데 전념합니다. 로봇 분야에서 GAIB는 "로봇 토큰 판매"가 아닌, 블록체인에서 로봇 장비 및 운영 계약(RaaS, 데이터 수집, 원격 운영 등)을 금융화하여 **"실제 현금 흐름 → 온체인 구성 가능 수익성 자산"**으로의 전환을 달성합니다. 이 시스템은 하드웨어 금융(금융 리스/스테이킹), 운영 현금 흐름(RaaS/데이터 서비스), 데이터 흐름 수익(라이선스/계약)을 포괄하여 로봇 자산과 그 현금 흐름을 **측정, 가격 책정 및 거래** 가능하게 합니다. GAIB는 AID/sAID를 결제 및 수익 수단으로 활용하여 구조화된 위험 관리 메커니즘(초과 담보, 준비금, 보험)을 통해 안정적인 수익을 보장합니다. 또한, DeFi 파생상품 및 유동성 시장에 장기적으로 접근하여 "로봇 자산"에서 "결합 가능 수익 자산"으로 이어지는 금융 폐쇄 루프를 형성합니다. GAIB의 목표는 AI 시대의 지능 경제의 중추가 되는 것입니다. Web3 로봇 생태계 맵: https://fairy-build-97286531.figma.site/
V. 요약 및 전망: 현실 세계의 과제와 장기적 기회
장기적인 관점에서 **로봇공학 × AI × Web3**의 통합은 탈중앙화된 기계 경제(DeRobot Economy)를 구축하는 것을 목표로 하며, "단일 기계 자동화"에서 "식별 가능하고, 합의 가능하며, 관리 가능한" 네트워크 협업으로 구현된 지능을 구현합니다. 핵심 논리는 **"토큰 → 배포 → 데이터 → 가치 재분배"**를 통해 자체 순환 메커니즘을 형성하여 로봇, 센서 및 컴퓨팅 노드가 소유권, 거래 및 이익 공유를 달성할 수 있도록 하는 것입니다.
그러나 실질적인 관점에서 볼 때, 이 모델은 아직 초기 탐색 단계에 있으며 안정적인 현금 흐름과 대규모 비즈니스 루프를 형성하기에는 거리가 멉니다. 대부분의 프로젝트는 아직 서술적 수준에 머물러 있으며 실제 배포는 제한적입니다. 로봇 제조 및 운영은 자본 집약적인 산업이며, 토큰 인센티브만으로는 인프라 확장을 지원할 수 없습니다. 온체인 금융 설계는 구성 가능성을 가지고 있지만, 실물 자산의 위험 가격 책정 및 수익 실현 문제를 아직 해결하지 못했습니다. 따라서 소위 "자체 순환 머신 네트워크"는 다소 이상주의적이며, 그 비즈니스 모델은 현실에서 검증되어야 합니다. 모델 및 인텔리전스 레이어는 현재 장기적으로 가장 가치 있는 방향입니다. 오픈마인드(OpenMind)로 대표되는 오픈소스 로봇 운영 체제는 폐쇄적인 생태계를 탈피하고 다중 로봇 협업 및 언어-행동 인터페이스를 통합하고자 합니다. 기술적 비전은 명확하고 시스템은 완벽하지만, 엔지니어링 작업량이 엄청나고 검증 주기가 길며 아직 업계 수준의 긍정적 피드백 루프를 형성하지 못했습니다. 머신 이코노미 레이어는 아직 초기 단계에 있습니다. 실제로 로봇의 수는 제한적이며, DID 신원과 인센티브 네트워크는 자체적으로 일관된 순환 구조를 형성하기 어렵습니다. 현재 우리는 "기계 노동 경제"와는 거리가 멉니다. 체화된 지능이 대규모로 구축된 후에야 온체인 신원, 결제 및 협업 네트워크의 경제적 효과가 진정으로 나타날 것입니다. 데이터 계층은 진입 장벽이 가장 낮지만, 현재 상업적 실현 가능성에 가장 가깝습니다. 체화된 지능 데이터 수집은 매우 높은 시공간적 연속성과 행위의 의미적 정확성을 요구하며, 이는 데이터 품질과 재사용성을 결정합니다. "크라우드소싱 규모"와 "데이터 신뢰성"의 균형을 맞추는 것은 업계의 핵심 과제입니다. PrismaX는 먼저 B-end 요구 사항을 목표로 하고, 수집 및 검증 작업을 분산하여 어느 정도 복제 가능한 템플릿을 제공하지만, 생태계 규모와 데이터 거래는 아직 축적되는 데 시간이 필요합니다. 인식 및 시뮬레이션 계층은 아직 기술 검증 단계에 있으며, 통합된 표준과 인터페이스가 부족하고 상호 운용 가능한 생태계를 형성하지 못했습니다. 시뮬레이션 결과를 표준화하고 실제 환경으로 마이그레이션하는 것이 어려워 Sim2Real의 효율성이 제한됩니다.자산 수익 계층(RobotFi/RWAiFi)은 주로 공급망 금융, 장비 임대, 투자 거버넌스에서 지원 역할을 수행하며, 산업 논리를 재편하기보다는 투명성과 결제 효율성을 향상시킵니다. 물론, 로봇공학 × AI × Web3의 교차점이 차세대 지능형 경제 시스템의 원점이라고 생각합니다. 이는 단순히 기술 패러다임의 융합이 아니라 생산 관계를 재구성할 수 있는 기회이기도 합니다. 기계가 정체성, 인센티브, 그리고 거버넌스 메커니즘을 갖추게 되면, 인간과 기계의 협업은 부분 자동화에서 네트워크화된 자율성으로 전환될 것입니다. 단기적으로 이러한 방향은 여전히 주로 서사적이고 실험적인 형태가 되겠지만, 이를 통해 구축되는 제도적 및 인센티브 프레임워크는 미래 기계 사회의 경제 질서를 위한 토대를 마련하고 있습니다. 장기적인 관점에서, 체화된 지능과 Web3의 결합은 가치 창출의 경계를 재정립하여 지능형 에이전트를 진정으로 식별 가능하고 협력적이며 수익성 있는 경제 주체로 만들 것입니다. 면책 조항: 본 문서는 AI 도구 ChatGPT-5와 Deepseek의 지원을 받아 작성되었습니다. 저자는 정보의 정확성과 진실성을 확보하기 위해 최선을 다했지만, 누락된 부분이 있을 수 있습니다. 양해 부탁드립니다. 암호화폐 시장은 프로젝트 펀더멘털과 2차 시장 가격 변동 사이에 괴리가 발생하는 경우가 많습니다. 본 글은 정보 통합 및 학술/연구 교류를 위한 목적으로만 작성되었으며, 투자 조언이나 토큰 매수 또는 매도에 대한 권고로 간주되어서는 안 됩니다.
원본 링크
본 글은 제출된 자료이며 BlockBeats의 견해를 대변하지 않습니다.
BlockBeats 공식 커뮤니티에 참여하세요:
Telegram 구독 그룹:https://t.me/theblockbeats
Telegram 토론 그룹:https://t.me/BlockBeats_App
Twitter 공식 계정:https://twitter.com/BlockBeatsAsia







